«всепогодность и большая дальность»: в чём достоинства малогабаритных радиолокаторов российской армии
Содержание:
- См. также
- Recommended Formations
- ГАЗ-14 «Чайка»
- Применение радиолокаторов
- Экспортный вариант[править | править код]
- Легкий бронеавтомобиль ФАИ 1933 года
- Как работает радиолокатор
- Операторы
- Вторичный радиолокатор
- Литература
- ВОГ-25/ВОГ-25П и другие 40-мм выстрелы
- Двигатель — агрегат, приводящий автомобиль в движение
- Как работает радиолокатор
- Основные методы радиолокации
- Физика процесса: эффект Доплера, или «умное эхо»
- Радиолокация
- См. также
- Российский внедорожник ГАЗ-3106
- Принцип радиотелефонной связи
- Типы боеприпасов
- Классификация
- Первые советские радары
См. также
Recommended Formations
ГАЗ-14 «Чайка»
Применение радиолокаторов
Впервые радиолокационные станции начали применяться во время Второй мировой войны для обнаружения военных самолётов, кораблей и подводных лодок.
Так в конце декабря 1943 г. радиолокаторы, установленные на английских кораблях, помогли обнаружить фашистский линкор, вышедший ночью из порта Альтенфиорд в Норвегии, чтобы перехватить военные суда. Огонь по линкору вёлся очень точно, и вскоре он пошёл ко дну.
Первые РЛС были не очень совершенными, в отличие от современных, надёжно защищающих воздушное пространство от воздушных налётов и ракетного нападения, распознающих практически любые военные объекты на суше и на море. Радиолокационное наведение применяется в самонаводящихся ракетах для распознавания местности. РЛС осуществляют слежение за полётами межконтинентальных ракет.
РЛС нашли своё применение и в мирной жизни. Без них не могут обходиться лоцманы, проводящие корабли через узкие проливы, диспетчеры в аэропортах, руководящие полётами гражданских самолётов. Они незаменимы при плавании в условиях ограниченной видимости – ночью или при плохой погоде. С их помощью определяют рельеф дна морей и океанов, исследуют загрязнения их поверхностей. Их используют метеорологи для определения грозовых фронтов, измерения скорости ветра и облаков. На рыболовных судах радиолокаторы помогают обнаруживать косяки рыбы.
Очень часто радиолокаторы, или радиолокационные станции (РЛС), называют радарами. И хоть сейчас это слово стало самостоятельным, на самом деле это аббревиатура, возникшая из английских слов «radiodetectionandranging», что означает «радиообнаружение и дальнометрия» и отражает суть радиолокации.
- < Назад
- Вперёд >
Экспортный вариант[править | править код]
Легкий бронеавтомобиль ФАИ 1933 года
Как работает радиолокатор
Локацией называют способ (или процесс) определения месторасположения чего-либо. Соответственно, радиолокация – это метод обнаружения предмета или объекта в пространстве при помощи радиоволн, которые излучает и принимает устройство под название радиолокатор или РЛС.
Физический принцип работы первичного или пассивного радара довольно прост: он передает в пространство радиоволны, которые отражаются от окружающих предметов и возвращаются к нему в виде отраженных сигналов. Анализируя их, радар способен обнаружить объект в определенной точке пространства, а также показать его основные характеристики: скорость, высоту, размер. Любая РЛС – это сложное радиотехническое устройство, состоящее из многих компонентов.
В состав любого радара входит три основных элемента: передатчик сигнала, антенна и приёмник. Все радиолокационные станции можно разделить на две большие группы:
- импульсные;
- непрерывного действия.
Передатчик импульсной РЛС испускает электромагнитные волны в течение краткого промежутка времени (доли секунды), следующий сигнал посылается только после того, как первый импульс вернется обратно и попадет в приемник. Частота повторения импульса – одна из важнейших характеристик РЛС. Радиолокаторы низкой частоты посылают несколько сотен импульсов в минуту.
https://youtube.com/watch?v=EzWo_k1MDuc
Импульсные РЛС имеют как недостатки, так и преимущества. Они могут определять дальность сразу нескольких целей, подобный радар вполне может обходиться одной антенной, индикаторы подобных устройств отличаются простотой. Однако при этом сигнал, испускаемый подобным РЛС должен иметь довольно большую мощность. Также можно добавить, что все современные радары сопровождения выполнены по импульсной схеме.
Антенна РЛС фокусирует электромагнитный сигнал и направляет его, улавливает отраженный импульс и передает его в приемник. Существуют радиолокаторы, в которых прием и передача сигнала производятся разными антеннами, причем они могут находиться друг от друга на значительном расстоянии. Антенна РЛС способна испускать электромагнитные волны по кругу или работать в определенном секторе. Луч радара может быть направлен по спирали или иметь форму конуса. Если нужно, РЛС может следить за движущейся целью, постоянно направляя на нее антенну с помощью специальных систем.
В функции приемника входит обработка полученной информации и передача ее на экран, с которого она считывается оператором.
Кроме импульсных РЛС, существуют и радары непрерывного действия, которые постоянно испускают электромагнитные волны. Такие радиолокационные станции в своей работе используют эффект Доплера. Он заключается в том, что частота электромагнитной волны, отраженной от объекта, который приближается к источнику сигнала, будет выше, чем от удаляющегося объекта. При этом частота испускаемого импульса остается неизменной. Радиолокаторы подобного типа не фиксируют неподвижные объекты, их приемник улавливает лишь волны с частотой выше или ниже испускаемой.
Основной проблемой радаров непрерывного действия является невозможность с их помощью определять расстояние до объекта, зато при их работе не возникает помех от неподвижных предметов между РЛС и целью или за ней. Кроме того, доплеровские радары – это довольно простые устройства, которым для работы достаточно сигналов малой мощности. Также нужно отметить, что современные радиолокационные станции с непрерывным излучением имеют возможность определять расстояние до объекта. Для этого используется изменение частоты РЛС во время работы.
Одной из главных проблем в работе импульсных РЛС являются помехи, которые идут от неподвижных объектов — как правило, это земная поверхность, горы, холмы. При работе бортовых импульсных радаров самолетов все объекты, находящиеся ниже, «затеняются» сигналом, отраженным от земной поверхности. Если говорить о наземных или судовых радиолокационных комплексах, то для них эта проблема проявляется в обнаружении целей, летящих на малых высотах. Чтобы устранить подобные помехи используется все тот же эффект Доплера.
Также радиолокационные станции можно разделить по длине и частоте волны, на которой они работают. Например, для исследования поверхности Земли, а также для работы на значительных дистанциях используются волны 0,9—6 м (частота 50—330 МГц) и 0,3—1 м (частота 300—1000 МГц). Для управления воздушным движением применяется РЛС с длиной волны 7,5—15 см, а загоризонтные радары станций обнаружения ракетных пусков работают на волнах с длиной от 10 до 100 метров.
Операторы
Вторичный радиолокатор
Вторичная радиолокация используется в авиации для опознавания. Основная особенность — использование активного ответчика на самолётах.
Принцип действия вторичного радиолокатора несколько отличается от принципа первичного радиолокатора.
В основе устройства Вторичной радиолокационной станции лежат компоненты: передатчик, антенна, генераторы азимутальных меток, приёмник, сигнальный процессор, индикатор и самолётный ответчик с антенной.
Передатчик служит для формирования импульсов запроса в антенне на частоте 1030 МГц.
Антенна служит для излучения импульсов запроса и приёма отражённого сигнала. По стандартам ICAO для вторичной радиолокации антенна излучает на частоте 1030 МГц и принимает на частоте 1090 МГц.
Генераторы азимутальных меток служат для генерации азимутальных меток (англ. Azimuth Change Pulse, ACP) и метки Севера (англ. Azimuth Reference Pulse, ARP). За один оборот антенны РЛС генерируется 4096 малых азимутальных меток (для старых систем) или 16384 улучшенных малых азимутальных меток (англ. Improved Azimuth Change pulse, IACP — для новых систем), а также одна метка Севера. Метка севера приходит с генератора азимутальных меток при таком положении антенны, когда она направлена на Север, а малые азимутальные метки служат для отсчёта угла разворота антенны.
Приёмник служит для приёма импульсов на частоте 1090 МГц.
Сигнальный процессор служит для обработки принятых сигналов.
Индикатор служит для отображения обработанной информации.
Самолётный ответчик с антенной служит для передачи содержащего дополнительную информацию импульсного радиосигнала обратно в сторону РЛС по запросу.
Принцип действия вторичного радиолокатора заключается в использовании энергии самолётного ответчика для определения положения воздушного судна. РЛС облучает окружающее пространства запросными импульсами P1 и P3, а также импульсом подавления P2 на частоте 1030 МГц. Оборудованные ответчиками воздушные суда, находящиеся в зоне действия луча запроса, при получении запросных импульсов, если действует условие P1,P3>P2, отвечают запросившей РЛС серией кодированных импульсов на частоте 1090 МГц, в которых содержится дополнительная информация о номере борта, высоте и так далее. Ответ самолётного ответчика зависит от режима запроса РЛС, а режим запроса определяется интервалом времени между запросными импульсами P1 и P3, например, в режиме запроса А (mode A) интервал времени между запросными импульсами станции P1 и P3 равен 8 микросекундам и при получении такого запроса ответчик воздушного судна кодирует в импульсах ответа свой номер борта.
В режиме запроса C (mode C) интервал времени между запросными импульсами станции равен 21 микросекунде и при получении такого запроса ответчик воздушного судна кодирует в импульсах ответа свою высоту.
Также РЛС может посылать запрос в смешанном режиме, например, Режим А, Режим С, Режим А, Режим С.
Азимут воздушного судна определяется углом поворота антенны, который, в свою очередь, определяется путём подсчёта малых азимутальных меток.
Дальность определяется по задержке пришедшего ответа. Если воздушное судно находится в зоне действия боковых лепестков, а не основного луча, или находится сзади антенны, то ответчик воздушного судна при получении запроса от РЛС получит на своём входе условие, что импульсы P1,P3<P2, то есть импульс подавления больше импульсов запроса. В этом случае ответчик запирается и не отвечает на запрос.
Принятый от ответчика сигнал обрабатывается приёмником РЛС, затем поступает на сигнальный процессор, который проводит обработку сигналов и выдачу информации конечному потребителю и (или) на контрольный индикатор.
Плюсы вторичной РЛС:
- более высокая точность;
- дополнительная информация о воздушном судне (номер борта, высота);
- малая по сравнению с первичными РЛС мощность излучения;
- большая дальность обнаружения.
Литература
ВОГ-25/ВОГ-25П и другие 40-мм выстрелы
Двигатель — агрегат, приводящий автомобиль в движение
Как работает радиолокатор
Локацией называют способ (или процесс) определения месторасположения чего-либо. Соответственно, радиолокация – это метод обнаружения предмета или объекта в пространстве при помощи радиоволн, которые излучает и принимает устройство под название радиолокатор или РЛС.
Физический принцип работы первичного или пассивного радара довольно прост: он передает в пространство радиоволны, которые отражаются от окружающих предметов и возвращаются к нему в виде отраженных сигналов. Анализируя их, радар способен обнаружить объект в определенной точке пространства, а также показать его основные характеристики: скорость, высоту, размер. Любая РЛС – это сложное радиотехническое устройство, состоящее из многих компонентов.
В состав любого радара входит три основных элемента: передатчик сигнала, антенна и приёмник. Все радиолокационные станции можно разделить на две большие группы:
импульсные;непрерывного действия.
Передатчик импульсной РЛС испускает электромагнитные волны в течение краткого промежутка времени (доли секунды), следующий сигнал посылается только после того, как первый импульс вернется обратно и попадет в приемник. Частота повторения импульса – одна из важнейших характеристик РЛС. Радиолокаторы низкой частоты посылают несколько сотен импульсов в минуту.
Антенна РЛС фокусирует электромагнитный сигнал и направляет его, также она улавливает отраженный импульс и передает его в приемник. Существуют радиолокаторы, в которых прием и передача сигнала производятся разными антеннами, они могут находиться друг от друга на значительном расстоянии. Антенна РЛС способна испускать электромагнитные волны по кругу или работать в определенном секторе. Луч радара может быть направлен по спирали или иметь форму конуса. Если нужно РЛС может следить за движущейся целью, постоянно направляя на нее антенну с помощью специальных систем.
В функции приемника входит обработка полученной информации и передача ее на экран, с которого она считывается оператором.
Кроме импульсных РЛС, существуют и радары непрерывного действия, которые постоянно испускают электромагнитные волны. Такие радиолокационные станции в своей работе используют эффект Доплера. Он заключается в том, что частота электромагнитной волны, отраженной от объекта, который приближается к источнику сигнала, будет выше, чем от удаляющегося объекта. При этом частота испускаемого импульса остается неизменной. Радиолокаторы подобного типа не фиксируют неподвижные объекты, их приемник улавливает лишь волны с частотой выше или ниже испускаемой.
Также радиолокационные станции можно разделить по длине и частоте волны, на которой они работают. Например, для исследования поверхности Земли, а также для работы на значительных дистанциях используются волны 0,9—6 м (частота 50—330 МГц) и 0,3—1 м (частота 300—1000 МГц). Для управления за воздушным движением применяется РЛС с длиной волны 7,5—15 см, а загоризонтные радары станций обнаружения ракетных пусков работают на волнах с длиной от 10 до 100 метров.
Основные методы радиолокации
РЛС непрерывного излучения
Используются в основном для определения радиальной скорости движущегося объекта (использует эффект Доплера). Достоинством РЛС такого типа является дешевизна и простота использования, однако в таких РЛС сильно затруднено измерение расстояния до объекта.
Пример: простейший радар для определения скорости автомобиля.
Импульсный метод радиолокации
При импульсном методе радиолокации передатчики генерируют колебания в виде кратковременных импульсов, за которыми следуют сравнительно длительные паузы. Причём длительность паузы выбирается исходя из дальности действия РЛС Dmax.
T>2Dmaxc{\displaystyle T>{2D_{max} \over c}}
Сущность метода состоит в следующем:
Передающее устройство РЛС излучает энергию не непрерывно, а кратковременно, строго периодически повторяющимися импульсами, в паузах между которыми происходит приём отражённых импульсов приёмным устройством той же РЛС.
Таким образом, импульсная работа РЛС даёт возможность разделить во времени мощный зондирующий импульс, излучаемый передатчиком и значительно менее мощный эхо-сигнал.
Измерение дальности до цели сводится к измерению отрезка времени между моментом излучения импульса и моментом приёма, то есть временем движения импульса до цели и обратно.
Физика процесса: эффект Доплера, или «умное эхо»
Как и любое направление развития науки и техники, радиолокация базируется на некоторых физических основах, позволяющих обеспечивать решение стоящих перед ней задач, а именно: обнаруживать различного рода объекты и определять координаты и параметры их движения с помощью радиоволн.
Использование радиоволн, или, другими словами, электромагнитных колебаний (ЭМК), частотный диапазон которых сосредоточен в пределах от 3 кГц до 300 ГГц, определяет основные преимущества радиолокационных систем (РЛС) перед другими системами локации (оптическими, инфракрасными, ультразвуковыми). В первую очередь, это обусловлено тем, что закономерности распространения радиоволн в однородной среде достаточно стабильны как в любое время суток, так и в любое время года и, следовательно, изменение условий оптической видимости, обусловленных появлением дождя, снега, тумана или изменением времени суток, не нарушает работоспособность РЛС.
Основными закономерностями распространения радиоволн, которые позволяют обнаруживать объекты и измерять координаты и параметры их движения, являются следующие:
– постоянство скорости и прямолинейность распространения радиоволн в однородной среде (при проведении инженерных расчетов скорость распространения радиоволн принимают равной 3·10–8 м/с;
– способность радиоволн отражаться от различных областей пространства, электрические или магнитные параметры которых отличаются от аналогичных параметров среды распространения;
– изменение частоты принимаемого сигнала по отношению к частоте излученного сигнала при относительном движении источника излучения и приемника радиолокационного сигнала.
Последнее свойство радиоволн в радиолокации называют эффектом Доплера по имени австрийского ученого Кристиана Андреаса Доплера, который в 1842 году теоретически обосновал зависимость частоты колебаний, воспринимаемых наблюдателем, от скорости и направления движения источника волны и наблюдателя относительно друг друга.
Доплеровский метеорологический радиолокатор
В 1848 году эффект Доплера был уточнен французским физиком Арманом Физо, а в 1900 году – экспериментально проверен русским ученым Аристархом Белопольским на лабораторной установке. В этой связи в научно-технической литературе наименование данного эффекта можно встретить под названием «эффект Доплера – Белопольского».
Для проведения процедуры измерения расстояния до цели РЛС излучает в ее направлении зондирующий сигнал. Данный сигнал доходит до объекта, отражается от него и возвращается обратно к РЛС. Поскольку, как отмечалось ранее, скорость распространения радиосигнала в однородной среде постоянная, то для определения дальности до объекта необходимо зафиксировать момент излучения зондирующего сигнала t и момент приема отраженного сигнала от цели t1. В результате разность (t1 – t) позволяет определить время, в течение которого радиоволна проходит путь от РЛС к цели и обратно, которое равно 2Д, где Д – дальность до объекта (расстояние между РЛС и целью). Разность времен (t1 – t) в радиолокации называют временем запаздывания и обозначают как tд. В результате при известной величине tд можно составить равенство 2Д = Сtд, из которого следует, что дальность до объекта (цели) равна Д = Сtд/2.
Таким образом, подводя итог процедуре измерения дальности до цели, можно констатировать, что для измерения с помощью РЛС расстояния до цели необходимо определить время запаздывания tд, которое при известной скорости распространения радиоволн позволяет определить дальность до нее.
Большой процент объектов радиолокационного наблюдения составляют подвижные или движущиеся цели. К таким целям, например, относятся самолеты, вертолеты, автомобили, люди и т.д. Основным отличительным признаком таких объектов является скорость их движения. Выявить эффект движения цели, как отмечалось ранее, можно, опираясь на эффект Доплера, который позволяет определить радиальную скорость движения цели. То есть частота принимаемых РЛС колебаний от цели, двигающейся ей навстречу, возрастает по сравнению со случаем неподвижной цели и уменьшается при удалении цели от РЛС. Данное изменение частоты принимаемого сигнала называют доплеровским смещением частоты. Величина данного смещения зависит от скорости взаимного движения носителя РЛС и цели. Необходимо заметить, что рассмотренные свойства радиоволн будут проявляться вне зависимости от условий оптической видимости в зоне радиолокационного наблюдения.
Радиолокация
В современной технике явление отражения радиоволн различными препятствиями находит широкое применение. Высокочувствительные приемники улавливают и усиливают отраженный сигнал с целью получить информацию о том, где находится тот предмет, от которого отразилась волна.
Обнаружение и точное определение местонахождения объектов с помощью радиоволн называют радиолокацией. Радиолокационная установка — радиолокатор (радар) — состоит из передающей и приемной частей. В радиолокации используют электрические колебания сверхвысокой частоты (СВЧ) (108—1011 Гц). Мощный генератор СВЧ связан с антенной, которая излучает остронаправленную волну. В радиолокаторах, работающих на длинах волн порядка 10 см и меньше, такая волна создается антеннами в виде параболических зеркал. Для волн метрового диапазона антенны имеют вид сложных систем вибраторов. При этом острая направленность излучения получается вследствие интерференции волн. Антенна устроена так, что волны, посланные каждым из вибраторов, при сложении взаимно усиливают друг друга лишь в заданном направлении. В остальных направлениях при сложении волн происходит полное или частичное их взаимное гашение.
Отраженная волна улавливается той же излучающей антенной либо другой, тоже остронаправленной приемной антенной.
Для определения расстояния до цели применяют импульсный режим излучения. Генератор излучает волны кратковременными импульсами. Длительность каждого импульса составляет миллионные доли секунды, а промежуток между импульсами примерно в 1000 раз больше. Во время пауз принимаются отраженные волны.
Определение расстояния R производится путем измерения общего времени t прохождения радиоволн до цели и обратно. Так как скорость радиоволн v = 3•108 м/с — в атмосфере практически постоянна, то
Вследствие всевозможных потерь радиоволн до приемника доходит лишь ничтожная часть той энергии, которую излучает передатчик. Поэтому приемники радиолокаторов усиливают принятый сигнал в 1012 раз. Такой чувствительный приемник, разумеется, должен быть отключен на время посылки импульса передатчиком.
Для фиксации посланного и отраженного сигналов используют электронно-лучевую трубку. В момент посылки импульса светлая точка, равномерно движущаяся по экрану электронно-лучевой трубки, отклоняется. На экране появляется «всплеск» около нулевой отметки шкалы дальности (рис. 1).
Светящееся пятнышко на экране продолжает равномерно двигаться вдоль шкалы и в момент приема слабого отраженного сигнала снова отклоняется. Расстояние между «всплесками» на экране пропорционально времени прохождения сигнала и, следовательно, пропорционально расстоянию R до цели. Это позволяет про-градуировать шкалу непосредственно в километрах. Радиолокационные установки обнаруживают корабли и самолеты на расстояниях до нескольких сот километров. На их работу мало влияют условия погоды и время суток. В больших аэропортах локаторы следят за взлетающими и идущими на посадку самолетами. Наземная служба передает по радио пилотам необходимые указания и таким образом обеспечивает безопасность полетов. Корабли и самолеты также снабжены радиолокаторами, служащими для навигационных целей. С помощью локаторов наблюдают метеоры в верхних слоях атмосферы. Локаторы используются службой погоды для наблюдения за облаками. Наконец, локаторы используются в космических исследованиях.
См. также
Российский внедорожник ГАЗ-3106
Принцип радиотелефонной связи
Первую передачу информации на расстоянии осуществил русский ученый Александр Степанович Попов (рис. 1).
Рис. 1. Александр Степанович Попов (Источник)
Для этой цели А.С. Попов использовал известную всем азбуку Морзе. Именно ему удалось осуществить радиосвязь, то есть передачу информации при помощи электромагнитных волн. Она заключалась в том, что при помощи точек и тире сообщалась некая информация.
Чем же отличается телефонная радиосвязь от радиосвязи?
Радиотелефонной связью мы называем передачу информации, речи, музыки на большие расстояния при помощи электромагнитных волн. Принцип радиотелефонной связи заключается в следующем: в передающей антенне создается высокочастотный переменный электрический ток, этот ток вокруг передающей антенны создает переменное электромагнитное поле, которое распространяется в виде электромагнитных волн. Такая волна, попадая на приемную антенну, возбуждает в приемной антенне ток той же частоты, что и был произведен при излучении, и таким образом осуществляется радиосвязь, то есть при помощи электромагнитных волн. Для того чтобы обеспечить такую связь, нужны специальные устройства. Во времена А.С. Попова и Генриха Герца, который впервые осуществил излучение электромагнитной волны и ее прием, источники электромагнитных колебаний были очень слабы, и поэтому на большие расстояния электромагнитная волна распространяться не могла. Тем не менее А.С. Попову удалось осуществить связь на расстоянии более 70 километров.
В наше время радиосвязь осуществляется по всему земному шару, даже за его пределами. Вопрос с производством высокочастотных колебаний был решен в 1913 году, когда был создан генератор незатухающих электромагнитных колебаний (рис. 2).
Рис. 2. Генератор незатухающих электромагнитных колебаний (Источник)
Главной частью генератора является трехэлектродная лампа – триод, которая состоит из трех частей: анод, сетка и катод. Вот такая лампа является основной частью любого генератора незатухающих колебаний.
Рассмотрим схему устройства передатчика электромагнитных волн или передающего устройства (рис. 3):
Рис. 3. Передатчик электромагнитных волн (Источник)
В первую очередь это генератор высокой частоты (ГВЧ), соединенный с модулятором (М), на который поступает звук от микрофона. В микрофоне механические колебания, звуковые колебания преобразуются в электрические колебания низкой частоты, и эти колебания от генератора высокой частоты и микрофона соединяются в модуляторе.
После усилителя (У) промодулированный сигнал поступает на передающую антенну, и уже этот сигнал выходит в эфир.
Слово «модуляция» означает «размеренность». Рассмотрим, как осуществляется модуляция в передающей части и из чего она состоит (рис. 4).
Рис. 4. Модуляция в передающей части (Источник)
На первой части рисунка изображены высокочастотные колебания, по вертикали расположено напряжение (U1), которое изменяется синусоидально и за очень маленький промежуток времени проходит очень много колебаний.
Вторая часть рисунка соответствует электрическим сигналам, которые поступают на модулятор от микрофона, это низкочастотные сигналы.
Когда в модуляции происходит объединение этих сигналов, мы наблюдаем высокочастотную составляющую, которая меняется по амплитуде в соответствии сигналам низких частот.
Этот процесс называется амплитудная модуляция.
Сегодня амплитудная модуляция – хорошо изученный и отработанный элемент, поэтому очень часто используется в радиосвязи, то есть когда мы слушаем радио, мы используем амплитудно-модулированный сигнал.
Существуют и другие способы модуляции: частотная модуляция или фазовая модуляция, они тоже нашли свое применение.
Типы боеприпасов
Классификация
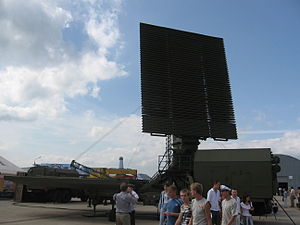
Мобильная РЛС «Противник-ГЕ»
По сфере применения различают:
- военные РЛС;
- гражданские РЛС.
По назначению:
- РЛС обнаружения;
- РЛС управления и слежения;
- панорамные РЛС;
- РЛС бокового обзора;
- метеорологические РЛС;
- РЛС целеуказания;
- РЛС контрбатарейной борьбы;
- РЛС обзора обстановки.
По характеру носителя:
- береговые РЛС;
- морские РЛС;
- бортовые РЛС;
- мобильные РЛС.
По типу действия:
- первичные, или пассивные;
- вторичные, или активные;
- совмещённые.
По методу действия:
- надгоризонтный радиолокатор;
- загоризонтный радиолокатор.
По диапазону волн:
- метровые;
- дециметровые;
- сантиметровые;
- миллиметровые.
Первые советские радары
В 1920-е годы ученые в СССР создали импульсную радиолокационную установку и смогли с помощью отраженного радиосигнала измерить расстояние до ионосферы. В 1925 году физики Введенский, Симанов, Халезов и Аренберг указали на возможность применения для радиолокации ультракоротких радиоволн. А в 1934 году в Ленинграде начались первые полноценные опыты с аппаратурой радиообнаружения – в январе радиолокационным методом на расстоянии 600 метров был найден самолет, летящий на высоте 150 метров.
Оборудование было создано в Центральной радиолаборатории группой Ю.К. Коровина при поддержке Ленинградского электротехнического института. Руководил экспериментом военный инженер М.М. Лобанов, который сыграл ключевую роль в становлении радиолокационного направления в промышленности. В том же 1934 году на Ленинградском радиозаводе были выпущены опытные образцы радиолокационных станций (РЛС) «Вега» и «Конус» для системы радиообнаружения самолетов «Электровизор» ученого П.К. Ощепкова. Таким образом, 1934 год можно считать годом рождения первого отечественного радара.
| РЛС дальнего обнаружения «РУС-2». |
В 1938 году начинается серийное производство РЛС РУС-1 и РУС-2 «Редут», которые станут основой противовоздушной обороны в начале Великой Отечественной войны. Благодаря установленной на крейсере «Молотов» радиолокационной станции были отражены первые атаки немецких бомбардировщиков на Севастополь 22 июня 1941 года. А месяц спустя комплекс РУС-2, расположенный в 100 км от Москвы, обнаружил 200 самолетов, летящих бомбить столицу. Тогда атака была отражена, немцы развернулись, потеряв 22 машины.
В работе над первыми станциями РУС-1 принимал участие выдающийся физик А.А. Пистолькорс, создатель научной школы радиоэлектроники. Станция РУС-2 «Редут» выпускалась на заводе №339 и стала самой массовой РЛС времен войны.